




三等分正方形的最新方法
-
根據AI的指引和維基百科,我獲知了最新的「把一個正方形三等分」的切割方法。 下是claude的介紹: 2010 年又出現了一個新的 6
塊解法。Christian Blanvillain 和 János Pach 在 2010 年 6 月發表了新的 6
塊拼法,它與佩里加爾/Kelland 那個不同,具有...
21 小時前


 |
P&B 6x2 Spider
|
越來越多人詢問 P&B Spider 材料清單以及嘗試組裝,另外機器蜘蛛零組件不是很多,不過組裝它還是有些事情需要注意,因此本文一併說明。
P&B Spider 的電子材料清單如下:
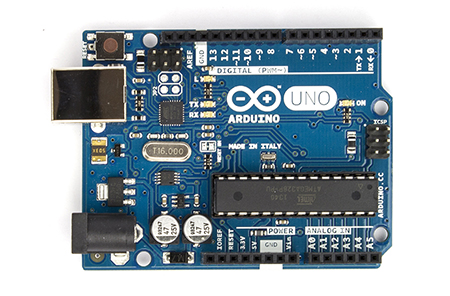
一、主控板 Arduino Uno R3 x 1 含 USB cable x 1
ROSA 作業系統需下載到 Arduino 主控板執行
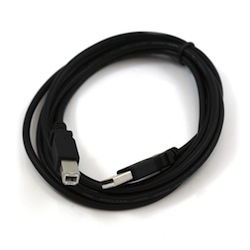
USB cable 除了可以從 PC 下載編譯後的韌體到 Arduino 之外,
執行程式時,它從行動電源提供電力給主控板。
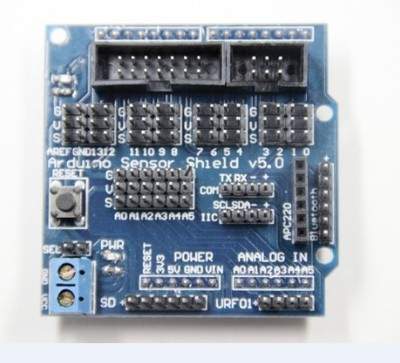
二、傳感器擴充板 Arduino Sensor Shield V5 x 1
把它插在主控板上,然後 SG90 馬達及紅外線遙控器可以直接插接在上面
三、雙孔 USB 行動電源 (Output 5V 2.1A) x 1


這份技術文件對直接使用 Arduino 寫系統大程式的朋友應該會有些幫助,因為之前設計 ROSA 時把 RAM 寫爆掉,因此我需要重新思考,如果想將 mBot 含入 ROSA 功能,那麼 Arduino 還剩多少記憶空間可以給 ROSA 使用?
因此,我計算一下 Arduino 常用程式庫大約占用記憶體空間狀況如下:
無論是玩樂高 NXT/EV3 抑或是 mBot,學習課程內容通常包含循跡車,其中最難的部分在走 8 字形,這宛如像汽車考照 S 行進倒退一樣,本週的程式練習題就是你會怎樣寫循跡車程式,也就是甚麼是你的控制規則?

Arduino
|
mBot
|
S4A (motoduino)
|
D0
|
BT RX
|
Digital IN
|
D1
|
BT TX
|
Digital IN
|
D2
|
IR RX
|
Digital IN
|
D3
|
IR TX
|
Digital IN
|
D4
|
M1 H: Forward L: Backward
|
SERVO
|
D5
|
M2(RIGHT) PWM
|
PWM (M1)
|
D6
|
M1(LEFT) PWM
|
PWM (M2)
|
D7
|
M2 H: Backward L: Forward
|
SERVO
|
D8
|
BUZZER
|
SERVO
|
D9
|
PORT2-1 LIGHT-SENSOR(LEFT) H: White
|
PWM
|
D10
|
PORT2-2 LIGHT-SENSOR(RIGHT) H: White
|
Digital OUT
(M1, H: F, L: B)
|
D11
|
PORT1-1
|
Digital OUT
(M2, H: F, L: B)
|
D12
|
PORT1-2
|
Digital OUT
|
D13 / SCK
|
Digital OUT
| |
A0
|
PORT4-1
|
Analog IN
|
A1
|
PORT4-2
|
Analog IN
|
A2
|
PORT3-1 ULTRASOUND ECHO
|
Analog IN
|
A3
|
PORT3-2 ULTRASOUND TRIG
|
Analog IN
|
A4
|
SDA
|
Analog IN
|
A5
|
SCL
|
Analog IN
|
A6
|
LIGHT SENSOR H: Light
| |
A7
|
BUTTON H: Press
|


